智能机器人实验室 齐登亦科技的创新实践与未来探索
引言
在人工智能与机器人技术加速融合的时代浪潮中,智能机器人实验室正成为推动技术突破与产业落地的核心载体。齐登亦科技作为这一领域的积极探索者,以智能机器人实验室为依托,围绕感知、决策、控制等关键技术展开系统研发,逐步构建起从基础研究到场景应用的完整链条。本文将梳理齐登亦科技智能机器人实验室的定位、研究方向、技术成果与未来布局,以期为行业提供一份观察样本.
一、实验室定位与使命
齐登亦科技智能机器人实验室的成立,源于一个清晰的判断:智能机器人不是单一技术的堆叠,而是人工智能、机械电子、材料科学与人机交互等多学科深度交叉的产物。实验室的定位并非追逐短期热点,而是围绕“让机器人更智能、更安全、更可用”这一核心命题,开展中长期技术攻关。其使命可以概括为三点:一是突破智能感知与自主决策的共性关键技术;二是构建可复用的机器人软件与算法平台;三是推动实验室成果在工业、服务与特种场景中的验证与转化。
与传统企业研发部门不同,该实验室保留了相当比例的前瞻性研究空间,允许团队在具身智能、多模态感知等方向上进行高风险探索。这种“应用牵引、前沿并行”的组织方式,使实验室既能够响应业务需求,又不会因过度工程化而丧失创新弹性。
二、核心研究方向
(一)多模态环境感知
智能机器人的第一道门槛是“看懂”环境。实验室围绕视觉、激光雷达、毫米波雷达与触觉传感的融合展开研究,重点解决动态场景下的目标识别、位姿估计与语义建图问题。团队开发的融合感知框架能够在光照变化、遮挡与拥挤环境下保持较高的识别稳定性,为后续决策规划提供可靠输入。
(二)自主决策与运动规划
在感知基础上,实验室将强化学习与模型预测控制相结合,研究机器人在非结构化环境中的路径规划与任务调度能力。针对服务机器人人机共处的特殊需求,团队特别关注安全边界建模与意图预测,使机器人在执行任务时能够理解并尊重人类的活动空间。
(三)灵巧操作与力控
操作能力是机器人从“移动”走向“作业”的关键。实验室在机械臂力位混合控制、抓取姿态生成与自适应柔顺控制方面积累了多项技术,致力于让机器人完成抓取、装配、插拔等精细动作。相关方法已在实验室搭建的标准化操作测试台上完成多轮验证。
(四)人机协同与交互
面向未来的人机协作场景,实验室研究语音、手势与表情等多通道交互方式,并探索机器人在理解人类指令时的意图补全机制。团队强调“可解释的交互”,即机器人应能够以可理解的方式反馈自身状态与决策依据,从而建立人机之间的基本信任。
三、技术成果与产业实践
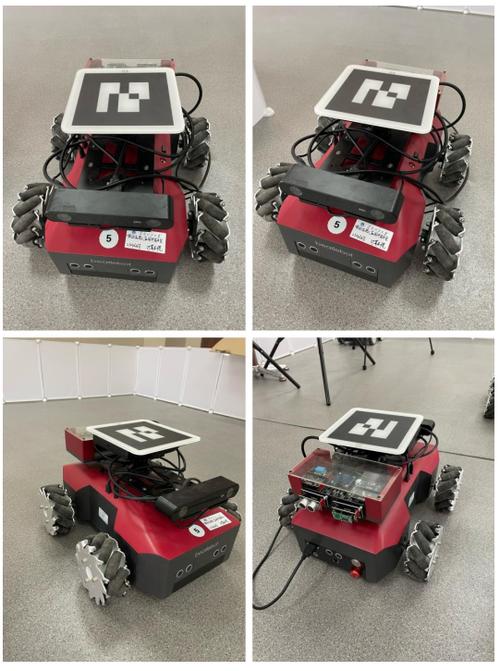
齐登亦科技智能机器人实验室坚持“研发—验证—迭代”的闭环路径。在软件层面,实验室构建了统一的机器人开发平台,集成感知、规划与控制模块,支持快速算法验证与真机迁移;在硬件层面,团队完成了多款移动操作机器人的原型设计,具备自主导航、物品递送与简单装配能力.
在产业实践中,实验室成果已在工业巡检、仓储物流与商业服务等场景开展试点。例如,在工业巡检场景中,机器人能够自主完成设备状态识别与异常上报;在服务场景中,移动操作机器人可承担物品配送与引导任务。这些试点不仅验证了技术的可行性,也为实验室反馈了大量真实环境中的边界案例,推动算法持续优化。
四、挑战与应对
智能机器人实验室的发展并非坦途。当前面临的主要挑战包括:真实场景数据获取成本高、长尾问题突出;多模态融合算法的实时性与算力约束之间难以平衡;机器人在开放环境中的安全性与可靠性仍需系统性验证。对此,齐登亦科技的策略是:一方面通过仿真环境与数据增强降低对真实数据的依赖,另一方面采用“云—边—端”协同的计算架构缓解算力压力,同时在设计阶段引入功能安全与预期功能安全分析方法,将安全性前置到研发流程之中。
五、未来展望
齐登亦科技智能机器人实验室将沿着三条主线持续推进。其一,深化具身智能研究,探索机器人在真实物理环境中的自主学习与技能泛化能力;其二,完善机器人开发平台,降低算法复现与工程部署的门槛,形成可对外赋能的工具链;其三,拓展应用边界,在特种作业、医疗辅助与家庭服务等场景中寻找技术价值与社会价值的交汇点。
更为长远地看,智能机器人实验室的意义不仅在于产出某项技术或某款产品,更在于培育一种跨学科协作的研发文化。齐登亦科技希望通过持续投入,让实验室成为连接学术前沿与产业需求的桥梁,在智能机器人从“能用”走向“好用”的进程中留下扎实的脚印。
##
智能机器人实验室是技术理想的试验场,也是产业落地的桥头堡。齐登亦科技以系统化的研究布局、闭环化的验证路径与开放化的平台思维,在这一领域构筑起自身的研发体系。面对仍然充满不确定性的技术前沿,唯有保持耐心与专注,方能在智能机器人的长跑中积累真正的竞争力。
如若转载,请注明出处:http://www.bszgdj.com/product/24.html
更新时间:2026-11-01 19:49:17